Öne Çıkan Mühendislik Bulguları
- Fiziksel Yapay Zekâ (Physical AI) Dönüşümü: Yapay zekânın dijital ekranlardan çıkıp gerçek dünyadaki makineleri yönettiği "bedenleşmiş zekâ" (embodied intelligence) mimarisi, konveyör üstü etiketleme makinelerini körlemesine vuruş yapan pnömatik pistonlardan algılayan, karar veren ve 6 eksende hareket eden otonom robotik hücrelere dönüştürmektedir [1, 2].
- Uç Bilişimde (Edge AI) Blackwell Sıçraması: Çoklu 3B derinlik kameralarından gelen nokta bulutu verisini ve Görme-Dil-Eylem (VLA) modellerini milisaniyeler içinde işlemek için kullanılan Lanner EAI-I351 (NVIDIA Jetson T5000 / T4000 Blackwell mimarisi) gibi endüstriyel uç bilişim platformları; 2.070 FP4 TFLOPS işlem gücü, 128 GB LPDDR5X (273 GB/sn) birleşik bellek, 8x GMSL2 kamera girişi ve 1x QSFP28 (4x 25GbE) yüksek hızlı ağ omurgası sunmaktadır [1, 2, 3].
- ISO/TS 15066 ile Kafessiz (Fenceless) Üretim: Rebo-Label (
OX,TXveMX Pro Robo) sistemlerinde kullanılan 6 eksenli işbirlikçi robot kollar, ISO/TS 15066 kapsamında Güç ve Kuvvet Sınırlama (PFL) ile Hız ve Mesafe İzleme (SSM) modlarını birleştirerek devasa güvenlik kafeslerine gerek kalmadan insan operatörlerle aynı paketleme istasyonunda güvenle çalışır [4, 5].
Endüstriyel otomasyon dünyası son on yılda en büyük mimari kırılmasını yaşıyor: Geleneksel fabrikalarda kullanılan sabit otomasyon (yalnızca tek tip kutuyu, tek bir hızda ve tek bir koordinatta işleyebilen kör makineler), yerini gerçek dünyayı kameralar ve derinlik sensörleriyle algılayıp milisaniyeler içinde fiziksel eyleme dönüştüren Fiziksel Yapay Zekâ (Physical AI) sistemlerine bırakıyor [1, 2].
E-ticaret lojistiği, çok çeşitli fason üretim (high-mix low-volume), ilaç serileştirme, otomotiv yan sanayi ve gıda paketleme hatlarında artık aynı konveyör bandından bir dakika içinde hem 10 cm yüksekliğinde küçük bir elektronik kutusu, hem silindirik bir kimya bidonu hem de 60 cm yüksekliğinde streçlenmiş bir sevkiyat kolisi geçebilmektedir [1, 5]. Klasik doğrusal pnömatik (hava pistonlu) yaz-yapıştır aplikatörler bu değişkenlik karşısında mekanik olarak çaresiz kalırken; Rebo-Label (OX, TX ve MX Pro serisi) kapalı kasa endüstriyel termal yazıcıyı, 886,5 mm çalışma yarıçaplı 6 eksenli işbirlikçi robot kolu (Cobot) ve VisualGuard™ 3B/2B bilgisayarlı görü birimini tek bir kompakt kaide üzerinde birleştirerek fiziksel yapay zekâyı doğrudan üretim bandına taşır [5].
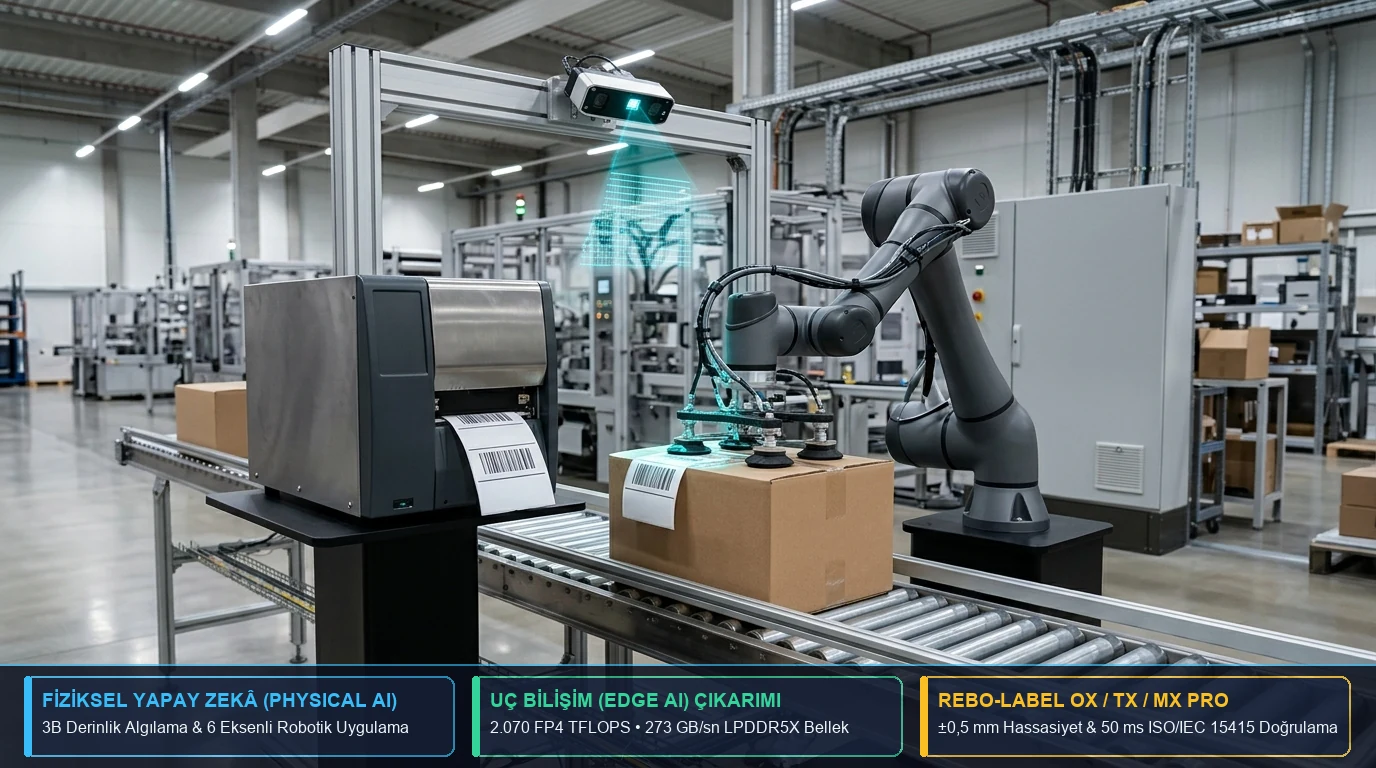
1. Uç Yapay Zekâ (Edge AI) Donanım Mimarisi: Neden Bulut Değil, Milisaniyelik Yerel Çıkarım?
Fiziksel Yapay Zekâ uygulamalarında (işbirlikçi robot kollar, insansı robotlar ve otonom mobil robotlar) temel mühendislik kuralı deterministik tepki gecikmesidir [1]. Dakikada 30 ila 60 ürünün aktığı bir konveyör hattında; ürünün 3B profilinin çıkarılması, etiketlenecek pürüzsüz yüzeyin seçilmesi, 6 eksenli ters kinematik (inverse kinematics) yörüngenin hesaplanması ve uygulama sonrası ISO/IEC 15415 barkod doğrulamasının tamamlanması 10 ila 50 milisaniye içinde gerçekleşmelidir [1, 5].
Yüksek çözünürlüklü 3B nokta bulutu (point cloud) ve çoklu kamera akışlarını uzak bir bulut sunucusuna gönderip yanıt beklemek, ağ dalgalanmaları (jitter) ve bant genişliği sınırları nedeniyle hareketli bir konveyörde etiketin hedefi santimetrelerce ıskalamasına yol açar. Bu nedenle yeni nesil robotik etiketleme ve hat sonu otomasyon hücrelerinde, algılama-muhakeme-eylem döngüsünü doğrudan makine üzerinde yürüten endüstriyel Uç Yapay Zekâ (Edge AI) çıkarım platformları kullanılır [1, 2].
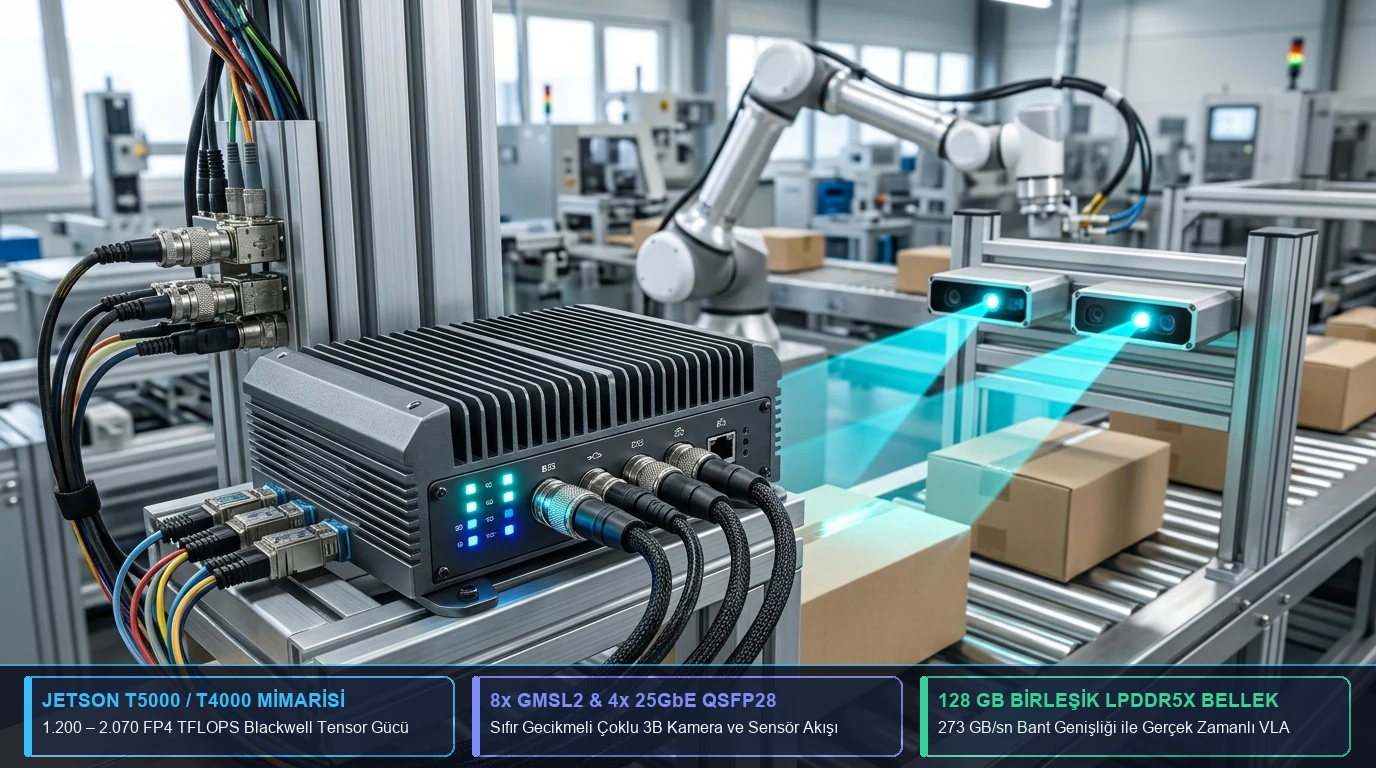
Sektörde bu dönüşümün donanım omurgasını oluşturan Lanner EAI-I351 gibi endüstriyel uç bilişim sistemleri ve içerdiği NVIDIA Jetson Thor (Jetson T5000 ve T4000) Blackwell mimarili modüller, fabrika sahasında robotik algılama kapasitesini yeni bir boyuta taşımıştır [1, 2, 3]:
- Blackwell Tensor Çekirdekleri ve VLA Model İşleme: 5. nesil Tensor çekirdeklerine sahip NVIDIA Jetson T5000 modülü 2.070 FP4 TFLOPS (2.560 GPU çekirdeği, 14 çekirdekli Arm Neoverse-V3AE işlemci), Jetson T4000 modülü ise 1.200 FP4 TFLOPS (1.536 GPU çekirdeği, 12 çekirdekli Arm Neoverse-V3AE işlemci) yapay zekâ başarımı sunar [2, 3]. Bu güç, klasik eşikleme (thresholding) görüntü işlemenin ötesine geçerek; parlak streç film, damlalı soğuk zincir ambalajı veya karmaşık dokulu yüzeyleri anlayan çok modlu Görme-Dil-Eylem (Vision-Language-Action — VLA) modellerinin doğrudan üretim hattında çalışmasını sağlar [1, 3].
- 273 GB/sn Birleşik Bellek Bant Genişliği: Her iki modülde de 256-bit veri yolu üzerinden 273 GB/sn bellek bant genişliği sunan LPDDR5X bellek (T5000'de 128 GB, T4000'de 64 GB) yer alır [2, 3]. CPU ve GPU'nun aynı fiziksel bellek havuzunu sıfır kopyalama gecikmesiyle (zero-copy) paylaşması, yüksek çözünürlüklü 3B kamera karelerinin anında yörünge koordinatına çevrilmesini mümkün kılar [3].
- 8x GMSL2 ve 1x QSFP28 (4x 25GbE) Kamera/Sensör Omurgası: Endüstriyel sahada titreşime dayanıklı koaksiyel kablolar üzerinden mikro-saniye senkronizasyonlu görüntü taşıyan 8 adet GMSL2 (Gigabit Multimedia Serial Link 2) girişi ile yüksek hızlı GigE Vision 3B profilometre ve LiDAR sensörlerini bağlamak için sunulan 1x QSFP28 (4x 25GbE veya 3x 25GbE) ve 1x 5GbE RJ45 portları, aynı uç bilgisayarın birden fazla robotik etiketleme ve kalite kontrol istasyonunu eşzamanlı yönetmesine olanak tanır [2].
| Donanım ve Mimari Kriteri | Geleneksel PLC + Fotosel Tetiklemeli Etiketleme | Uç Yapay Zekâ (T4000 Sınıfı / Orta Ölçekli Robotik Hücre) | Uç Yapay Zekâ (T5000 Sınıfı / Çoklu Hat & VLA Otonom Hücre) |
|---|---|---|---|
| Yapay Zekâ İşlem Gücü | Yok (Sabit zamanlayıcı ve lojik kapılar) | 1.200 FP4 TFLOPS (Blackwell, 1.536 çekirdek) [2, 3] | 2.070 FP4 TFLOPS (Blackwell, 2.560 çekirdek) [2, 3] |
| Birleşik Bellek ve Bant Genişliği | Birkaç MB PLC çalışma belleği | 64 GB LPDDR5X (256-bit, 273 GB/sn) [2, 3] | 128 GB LPDDR5X (256-bit, 273 GB/sn) [2, 3] |
| Kamera ve Ağ Arayüzleri | 1x Dijital fotosel girişi (24V PNP/NPN) | 8x GMSL2 + 1x QSFP28 (3x 25GbE) + 5GbE RJ45 [2] | 8x GMSL2 + 1x QSFP28 (4x 25GbE) + 5GbE RJ45 [2] |
| Endüstriyel Saha Dayanımı ve Güç | Pano içi montaj (24V DC) | 40W – 70W güç zarfı, -25 °C ila 70 °C, 24V/48V DC [2, 3] | 40W – 130W güç zarfı, -25 °C ila 70 °C, 24V/48V DC [2, 3] |
| Etiketleme Esnekliği (Rebo-Label Entegrasyonu) | ❌ Yalnızca tek boyutta ve sabit hizada gelen kutular | ✅ Tek konveyörde karışık boyutlu kolilerde 3B algılama ve 6 eksenli uygulama | ✅ Çoklu konveyör hattı, 3B deformasyon telafisi, VLA tabanlı anomali tespiti ve AMR senkronizasyonu |
2. 3B Nokta Bulutu, 6 Serbestlik Dereceli (6-DoF) Yörünge Planlama ve ±0,5 mm Aplikasyon
Klasik bir yaz-yapıştır makinesinde konveyör üzerindeki koli 15 derece çapraz geldiğinde veya kolinin üst kapağı hafifçe bombe yaptığında, tek eksende inen pnömatik tamp pedi etiketi kırıştırarak yapıştırır ya da kutu kenarından taşırır. Hat üstü bilgisayarlı görü doğrulamasının temel prensiplerini Endüstriyel Otomatik Etiketleme ve Bilgisayarlı Görü Doğrulama Sistemleri Rehberi yazımızda incelemiştik; Fiziksel Yapay Zekâ ise bu süreci yalnızca "okuma ve doğrulama" olmaktan çıkarıp "gerçek zamanlı mekanik adaptasyon" seviyesine taşır [1, 5].
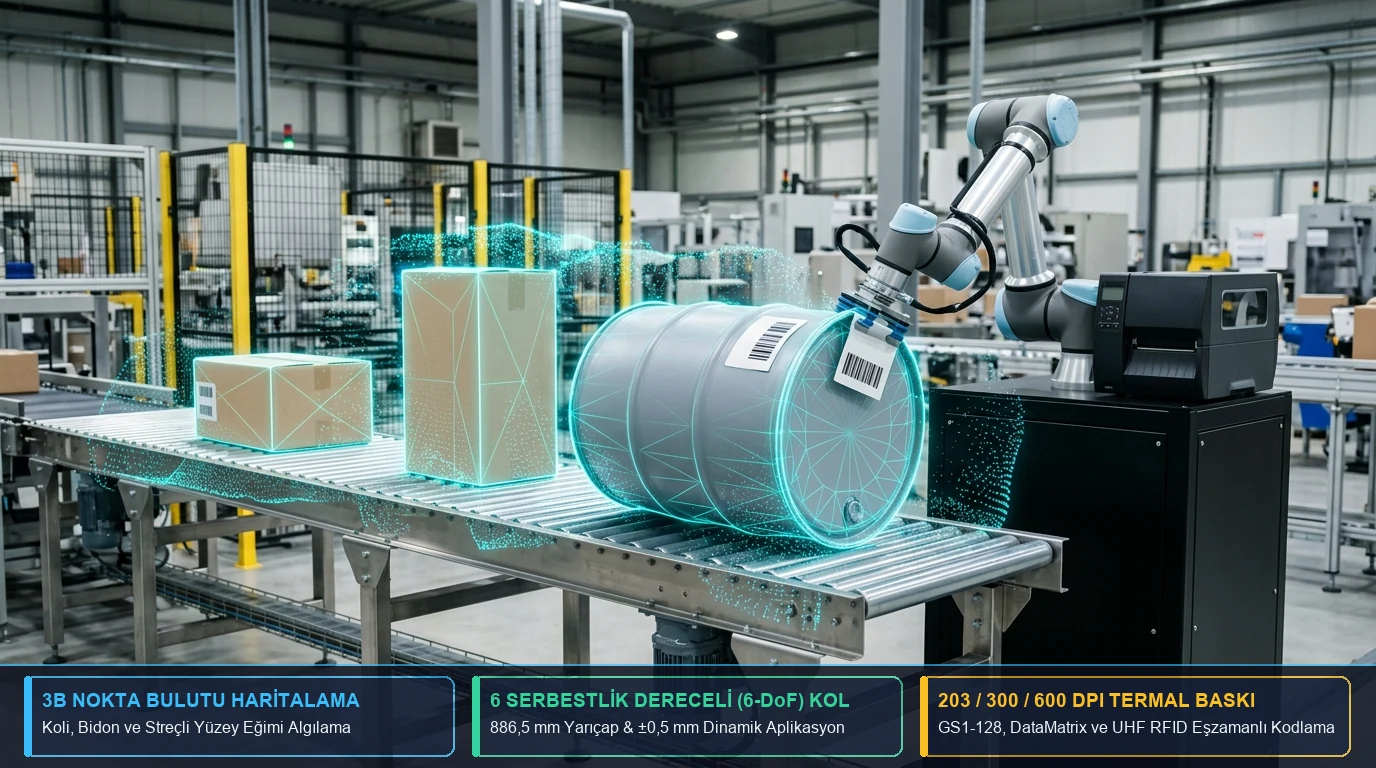
Rebo-Label (OX, TX ve MX Pro Robo) mimarisinde algılama ve eylem döngüsü dört ardışık mühendislik adımında tamamlanır:
- 3B Derinlik Haritalama ve Yüzey Normali Hesabı: Ürün konveyör algılama bölgesine girdiğinde, 3B derinlik kamerası nesnenin
(X, Y, Z)boyutlarını ve(Roll, Pitch, Yaw)dönüş açılarını milimetrik nokta bulutu olarak çıkarır. Yapay zekâ modeli; koli üzerindeki plastik çember şeritlerini, bant ek yerlerini veya ezilmiş köşeleri tespit ederek etiketin yapışacağı en pürüzsüz düzlemi ve bu düzlemin yüzey normal vektörünü hesaplar. - Eşzamanlı Baskı ve Vakumlu Aplikatör Senkronizasyonu: Yüzey koordinatı belirlendiği anda kapalı kasa REBO termal yazıcı (modele göre 203, 300 veya 600 DPI çözünürlükte ve 14 ips / 355 mm/sn hıza kadar) ilgili ürünün GS1-128, GS1 DataMatrix veya Digital Link QR etiketini basar ve karbon-fiber vakumlu uygulama pedine aktarır. Çok küçük elektronik kart ve silindirik şişe uygulamalarındaki yüksek çözünürlük gereksinimleri için 600 DPI Hassas Otomatik Etiketleme: PCB ve Silindirik Ambalaj Rehberi içeriğimize göz atabilirsiniz.
- 6 Eksenli Dinamik Yörünge ve Konveyör Takibi (Conveyor Tracking): 886,5 mm erişim yarıçapına sahip 6 eksenli elektrikli servo robot kol, enkoderden gelen anlık konveyör hız verisiyle senkronize olarak bilek açısını ürünün eğimine tam dik (90°) olacak şekilde ayarlar ve etiketi ±0,5 mm tekrarlanabilirlik hassasiyetiyle ürünün üst, yan, ön veya arka yüzeyine uygular.
- 50 Milisaniyede ISO/IEC 15415 ve 15416 Kalite Doğrulaması: Etiket yapıştırıldığı anda VisualGuard™ 2D kamera barkodu okur; kontrast, modül homojenliği ve eksenel bozulma parametrelerini ISO/IEC 15415 / 15416 standartlarına göre denetler. Bu doğrulama ve 6 eksenli ters kinematik süreçlerinin NVIDIA CUDA Rust (
cuda-oxideSIMT vecutile-rsKaro Mimarisi) ile bellek güvenli GPU çekirdeklerinde nasıl çalıştırıldığını Endüstriyel Makine Görüşü ve 6 Eksenli Robotik Etiketlemede Bellek Güvenli GPU Programlama: NVIDIA CUDA Rust Rehberi makalemizde inceleyebilirsiniz. Hatalı veya okunamayan bir etiket tespit edilirse (ör.R < 1,5kalite notu), dijital çıkış (DIO) portları üzerinden ayırma pistonunu tetikler veya robot kol ikinci bir doğrulama etiketini otomatik olarak basıp üzerine uygular.
3. Kafessiz (Fenceless) Üretim Hatlarında ISO/TS 15066 İşbirlikçi Robot (Cobot) Güvenliği
Geleneksel endüstriyel robotlar yüksek ataletleri ve kör hareketleri nedeniyle fabrika içinde çelik güvenlik kafesleri, ışık perdeleri ve kilitli kapılar arkasına hapsedilmek zorundadır. Oysa paketleme, sipariş hazırlama ve hat sonu paletleme alanlarında insan operatörlerin etiketleme makinesine serbestçe yaklaşabilmesi, sarf malzemesi (etiket ve ribon) değiştirebilmesi ve gerektiğinde kolileri elle yönlendirebilmesi gerekir [4, 5].
İşte bu noktada ISO 10218-1/2 ve ISO/TS 15066 (Robots and robotic devices — Collaborative robots) uluslararası güvenlik standartları devreye girer [4]. Rebo-Label sistemlerinde kullanılan işbirlikçi 6 eksenli robotik mimari, ISO/TS 15066'nın tanımladığı dört temel işbirliği kipini destekleyecek şekilde yapılandırılır:
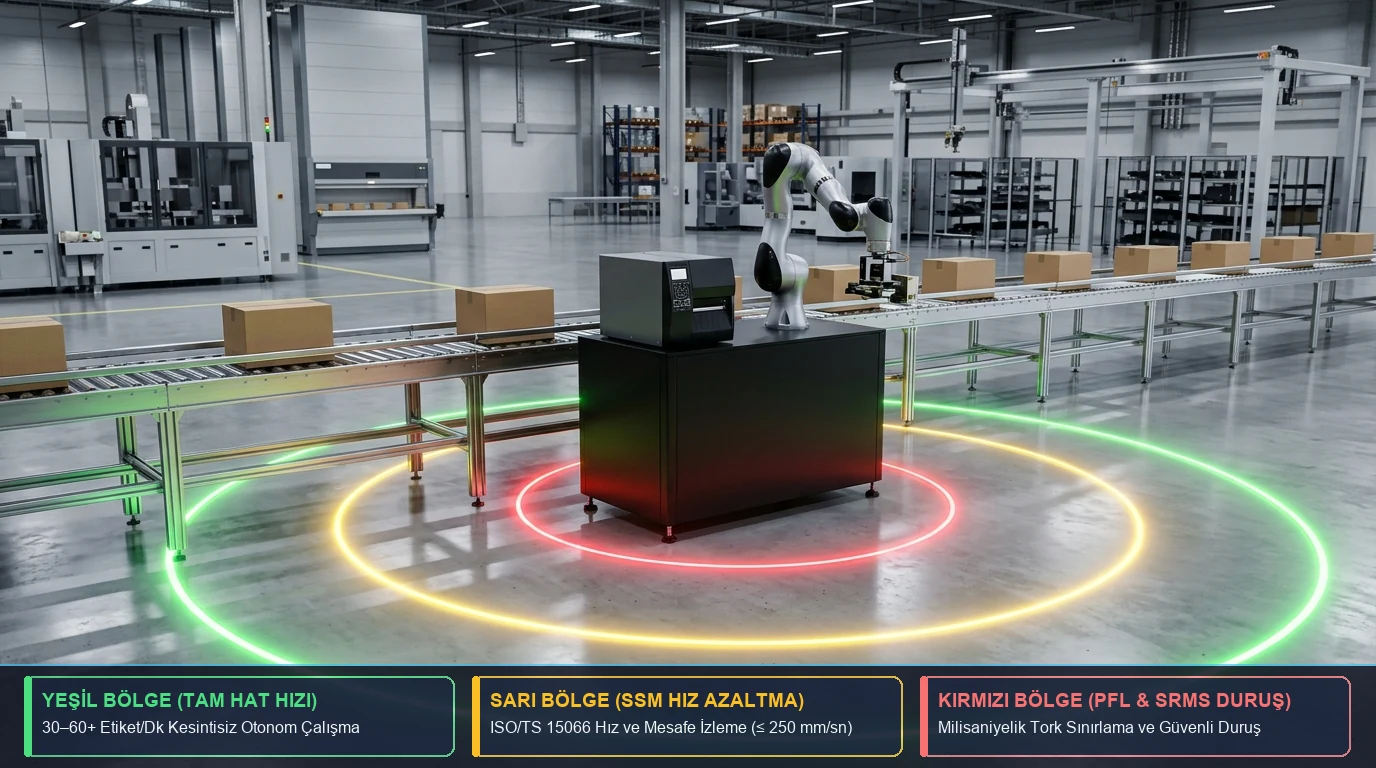
- Güç ve Kuvvet Sınırlama (Power and Force Limiting — PFL): Robot kolun her bir ekleminde yer alan yüksek hassasiyetli tork ve akım sensörleri, dışarıdan beklenmedik bir dirençle karşılaşıldığında milisaniyeler içinde motor torkunu keser. ISO/TS 15066 Ek A'da tanımlanan insan vücudu biyomekanik ağrı eşikleri (ör. el, ön kol ve omuz bölgeleri için belirlenen statik ve geçici temas kuvvet/basınç sınırları) asla aşılmaz; yuvarlatılmış kol geometrisi sayesinde sıkışma veya kesilme riski ortadan kaldırılır [4].
- Hız ve Mesafe İzleme (Speed and Separation Monitoring — SSM): Etiketleme hücresinin tabanına veya üst şasisine entegre edilen güvenlik lazer tarayıcıları ve 3B derinlik kameraları çevreyi üç kademeli koruma alanına böler:
- Yeşil Bölge (Serbest Çalışma): Yakında personel yokken robot kol maksimum hat hızında (dakikada 30–60+ etiketleme döngüsü) çalışır.
- Sarı Bölge (Uyarı ve Yavaşlama): Operatör sarf malzemesi kontrolü için hücreye yaklaştığında sistem robot kolun doğrusal hızını güvenli işbirliği hızına (ör.
≤ 250 mm/sn) otomatik olarak düşürür. - Kırmızı Bölge (Güvenlik Dereceli İzlenen Duruş — SRMS): Operatör elini doğrudan uygulama bölgesine uzattığında robot kol enerjisini kesmeden güvenli duruş (Safety-Rated Monitored Stop) konumunda kilitlenir; operatör uzaklaştığında hat sıfırlamaya gerek kalmadan kaldığı yerden devam eder [4].
- Elle Yönlendirme (Hand Guiding) ile 15 Dakikada Yeni Ürün Öğretimi: Yeni bir koli veya bidon boyutu üretime girdiğinde karmaşık kod yazmaya gerek yoktur; operatör robot kolun ucundaki serbest hareket düğmesine basarak kolu eliyle yeni etiketleme noktasına götürür ve koordinatı tek dokunuşla kaydeder.
İnsan operatörlerin tekrarlayan ağır koli kaldırma, eğilerek etiket yapıştırma ve yüksek bant temposuna yetişme süreçlerinde maruz kaldığı L4-L5 omurga disk basıncı (NIOSH 3.400 N sınırı), kas yorgunluğu (sEMG) ve otonomik stres (HRV/RMSSD) mekanizmalarının bilimsel analizini Biyohack.net — Ağır Kaldırma, Omurga Biyomekaniği ve İşbirlikçi Robot (Cobot) Nöro-Ergonomisi rehberinde detaylı olarak inceleyebilirsiniz.
4. Hat Sonu Otomasyonunda AMR Filoları ve UHF RFID ile Tam Entegrasyon
Fiziksel Yapay Zekâ fabrikada tek bir istasyonla sınırlı kalmaz. Konveyör hattının sonunda Rebo-Label MX Pro Otomatik Koli ve Palet Etiketleme Sistemi tarafından GS1-128 (SSCC) lojistik etiketleri basılıp doğrulanan paletler, döner tabla çıkışında ISO 3691-4 standardındaki Otonom Mobil Robot (AMR) filoları tarafından teslim alınır [2, 4].
Uç yapay zekâ birimi üzerindeki 5GbE / 25GbE ağ arayüzleri, RS-232/422/485 (CAN veri yolu) ve 4x Dijital Giriş / 4x Dijital Çıkış (DIO) portları sayesinde etiketleme hücresi; hem fabrikanın ERP/WMS yazılımıyla hem de paleti almaya gelen AMR ile gerçek zamanlı el sıkışır (handshake) [2]. Depo içindeki AMR filolarının ISO/IEC 18000-63 UHF RFID okuyucular, 2D endüstriyel barkod görüntüleyiciler ve saha el terminalleriyle nasıl entegre edildiğini öğrenmek için Rebo Teknoloji — Otonom Mobil Robot (AMR) Filolarında Uç Yapay Zekâ, UHF RFID ve 2D Barkod Donanım Rehberi kılavuzuna başvurabilirsiniz. Ayrıca bu sistemlerde kullanılacak yüksek dayanımlı termal transfer ribon, sentetik etiket ve sabit RFID okuyucu donanımlarını Rebo Teknoloji Endüstriyel Donanım Kataloğu üzerinden inceleyebilirsiniz.
✅ Kimler Fiziksel Yapay Zekâ ve 6 Eksenli Cobot Etiketleme Seçmeli?
- Aynı konveyör hattında gün içinde farklı boyut, yükseklik ve geometride (koli, bidon, kasa, streçli palet) ürün geçiren esnek üretim tesisleri.
- Fabrika alanında çelik güvenlik kafeslerine yer olmayan, insan operatörlerle yan yana (ISO/TS 15066) çalışması gereken paketleme istasyonları.
- Ürünün yalnızca üstüne değil; tek geçişte ön, yan, köşe veya eğimli yüzeylerine ±0,5 mm hassasiyetle etiket vurmak zorunda olan ihracatçılar.
- Hat sonunu Otonom Mobil Robot (AMR) filoları ve %100 ISO/IEC 15415 kamera doğrulaması ile karanlık fabrika standardına taşımak isteyen işletmeler.
❌ Hangi Senaryolarda Standart Sabit Aplikatör Yeterlidir?
- Yıl boyunca yalnızca tek bir standart kutu ebadının (sıfır boyut değişimiyle) sabit hızda aktığı tek ürünlü hatlar.
- Ürünün sadece düz üst yüzeyine kaba toleransla (±3–5 mm) etiket yapıştırmanın yeterli olduğu, görsel doğrulama gerektirmeyen basit iç lojistik bantları.
- Hattınıza hangi modelin (
OX,TXveyaMX Pro) uygun olduğunu görmek için Otomatik Etiketleme Makinesi Seçim Rehberi sayfamızı ziyaret edebilirsiniz.
Sıkça Sorulan Sorular
Fiziksel Yapay Zekâ (Physical AI) tabanlı robotik etiketleme, klasik PLC kontrollü yaz-yapıştır makinelerinden nasıl ayrılır?
Klasik PLC ve pnömatik pistonlu sistemler yalnızca önceden kodlanmış sabit koordinatlara doğrusal vuruş yapar; ürünün boyutu veya açısı değiştiğinde hat durur. Fiziksel Yapay Zekâ ve 3B derinlik algılama kullanan 6 eksenli Rebo-Label (OX, TX, MX Pro Robo) sistemleri ise konveyörden gelişigüzel geçen farklı boyuttaki kolilerin yüzey eğimini milisaniyeler içinde algılar, 6 serbestlik dereceli (6-DoF) yörüngeyi gerçek zamanlı hesaplar ve ±0,5 mm hassasiyetle etiketi uygular [1, 5].
İşbirlikçi robotik (Cobot) etiketleme sistemleri güvenlik kafesi olmadan insan operatörlerle yan yana çalışabilir mi?
Evet. ISO 10218-1/2 ve ISO/TS 15066 teknik şartnamesine uygun olarak tasarlanan işbirlikçi 6 eksenli robot kollar; Güç ve Kuvvet Sınırlama (PFL) tork sensörleri ile Hız ve Mesafe İzleme (SSM) lazer/3B alan tarayıcılarını kullanır. Operatör çalışma alanına yaklaştığında robot kol hızını otomatik düşürür veya herhangi bir temasta biyomekanik ağrı eşiğinin çok altında kalarak güvenli duruş (SRMS) gerçekleştirir [4].
Yüksek hızlı kamera doğrulaması ve 3B yörünge hesaplaması için neden bulut yerine uç yapay zekâ (Edge AI) donanımı zorunludur?
Dakikada onlarca ürünün geçtiği bir konveyör hattında 3B nokta bulutu işleme, 6 eksenli ters kinematik çözümü ve ISO/IEC 15415 barkod kalite doğrulamasının toplam tepki gecikmesi 10 ila 50 milisaniye altında kalmalıdır. Bulut bağlantılarındaki ağ dalgalanmaları ve bant genişliği darboğazları bu hızı karşılayamaz; bu nedenle GMSL2 kamera girişlerine, 25GbE QSFP28 ağ portlarına ve 273 GB/sn LPDDR5X birleşik bellek bant genişliğine sahip endüstriyel uç bilişim (Edge AI) birimleri kullanılır [1, 2, 3].
6 eksenli robotik etiketleme hücresi otonom mobil robotlar (AMR) ile nasıl entegre edilir?
Hat sonunda Rebo-Label MX Pro veya OX Robo tarafından GS1-128 (SSCC) ve UHF RFID etiketleri basılıp doğrulanan koliler ve paletler, 5GbE/25GbE endüstriyel Ethernet ve dijital giriş/çıkış (DIO) sinyalleri üzerinden depo yönetim sistemine (WMS) bildirilir. Görevi devralan Otonom Mobil Robot (AMR) filoları, etiketlenen paleti konveyör çıkışından alarak sevkiyat rampasına taşır [2, 5].
Kaynaklar
- Lanner Electronics — Powering Physical AI: From Embodied Intelligence to Autonomous Mobility (Edge AI & Robotics Architecture, Ekim 2026)
- Lanner Electronics — EAI-I351 Industrial Edge AI Appliance Datasheet (Embedded with NVIDIA Jetson T5000 / T4000, 128GB LPDDR5X, QSFP28 25GbE, 8x GMSL2)
- NVIDIA Corporation — NVIDIA Jetson Thor Series (T5000 & T4000) Technical Specifications: Blackwell GPU Architecture, 2,070 FP4 TFLOPS & 273 GB/s Memory Bandwidth
- ISO/TS 15066 & ISO 10218-1/2 — Robots and Robotic Devices: Collaborative Robots Safety Requirements (Power and Force Limiting & Speed and Separation Monitoring)
- Rebo Teknoloji — Rebo-Label OX, TX ve MX Pro Serisi 6 Eksenli Robotik Otomatik Etiketleme ve VisualGuard™ Bilgisayarlı Görü Sistemleri Teknik Şartnamesi